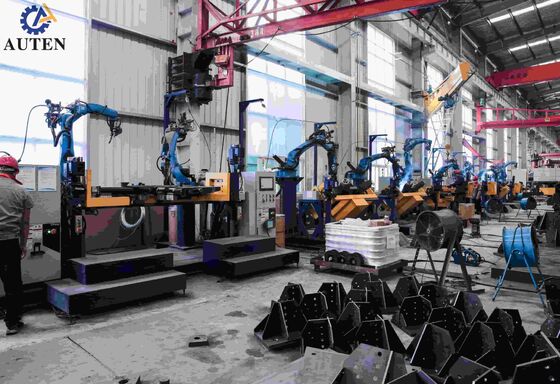
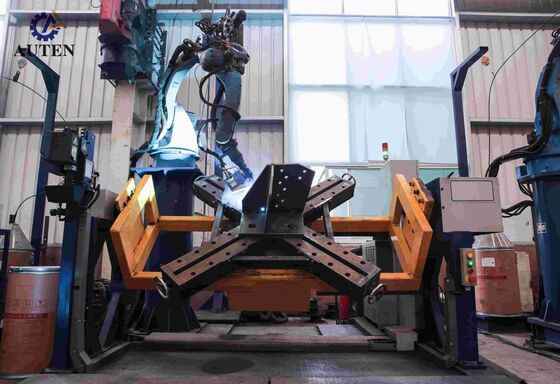
เครื่องเชื่อมโรบอทพร้อมตัวจับยึดสองตำแหน่งและแกน Gantry ห้าแกนสำหรับการเชื่อมเสาอากาศส่งกำลัง
แนะนำผลิตภัณฑ์:
อุปกรณ์นี้ได้รับการพัฒนาขึ้นเป็นพิเศษสำหรับการเชื่อมส่วนประกอบฐานเสาอากาศส่งกำลังโดยอัตโนมัติ นอกเหนือจากการเชื่อมแผ่นเสริมแรงแล้ว ระบบยังสามารถดำเนินการเชื่อมตะเข็บหลัก 11 ตะเข็บของโครงสร้างฐานเสาอากาศ การเชื่อมรากตะเข็บที่กำหนดเอง และการเชื่อมมุมฝาปิดผนึก ด้วยการผสานเทคโนโลยีการควบคุมหุ่นยนต์อัจฉริยะเข้ากับกระบวนการเชื่อมขั้นสูง อุปกรณ์นี้จึงให้ความแม่นยำในการเชื่อมที่เหนือกว่า คุณภาพการเชื่อมที่สม่ำเสมอ และประสิทธิภาพการผลิตที่เพิ่มขึ้น โดยนำเสนอโซลูชันการผลิตที่มีประสิทธิภาพและเชื่อถือได้สำหรับการผลิตเสาอากาศส่งกำลังสมัยใหม่
พารามิเตอร์หลัก:
| รุ่นอุปกรณ์ |
TJH1200B |
| การใช้งานอุปกรณ์ |
สำหรับตะเข็บเชื่อมหลักของขาเสาอากาศ การเชื่อมตะเข็บเดี่ยว |
| ช่วงการประมวลผล (มม.) |
300*300*300-1200*1200*1200 |
| ส่วนประกอบอุปกรณ์ |
หุ่นยนต์แกน Gantry 5 แกนพร้อมตัวจับยึดสองตำแหน่ง |
| วิธีการตั้งโปรแกรม |
ห้าแกน, การตั้งโปรแกรมแบบลากและวาง, การเชื่อมแบบเส้นเดียว |
| ความแม่นยำในการเชื่อม (มม.) |
±0.5 |
| จำนวนโต๊ะทำงาน |
2 ชิ้น |
| ความสามารถในการรับน้ำหนักโต๊ะทำงาน (กก.) |
1000 |
| ความเร็วในการหมุน |
46 ม./นาที |
| รุ่นเครื่องเชื่อม |
NBC-500R |
| เส้นผ่านศูนย์กลางลวดเชื่อม (มม.) |
1.2,1.6 |
| วิธีการระบายความร้อนหัวเชื่อม |
ระบายความร้อนด้วยน้ำ |
| ขนาดเครื่องโดยรวม (มม.) |
4500*3500*3000 |

คุณสมบัติผลิตภัณฑ์:
1. ความสามารถในการทำซ้ำ: ระบบให้ความสามารถในการวางตำแหน่งซ้ำได้ไม่น้อยกว่า ±0.05 มม.
2. ความแม่นยำของเส้นทาง: ความแม่นยำของวิถีโคจรยังคงอยู่ในช่วง ±0.1 มม.
3. การออกแบบโครงสร้าง: หุ่นยนต์เชื่อมด้วยอาร์คมีโครงสร้างทางกลที่มั่นคงและแข็งแรง ออกแบบมาสำหรับการใช้งานในอุตสาหกรรมอย่างต่อเนื่องเป็นเวลานาน
4. ขอบเขตการทำงาน: รองรับชิ้นงานที่มีขนาดไม่เกิน 1500 มม. ตอบสนองความต้องการในการเชื่อมทั้งหมด
5. วิธีการทำงาน: ชิ้นงานจะถูกติดตั้งบนตัวจับยึดตำแหน่ง ในขณะที่หัวเชื่อมจะติดตั้งบนแท่นหุ่นยนต์เฉพาะ ในระหว่างการทำงาน หุ่นยนต์และตัวจับยึดจะทำงานประสานกัน โดยใช้การสแกนด้วยภาพหุ่นยนต์ร่วมกับระบบติดตามรอยเชื่อมด้วยเลเซอร์ เส้นทางการเชื่อมจะถูกสร้างขึ้นโดยอัตโนมัติโดยไม่ต้องตั้งโปรแกรม การกำหนดค่านี้ช่วยให้สามารถเชื่อมส่วนประกอบที่ซับซ้อนและไม่สม่ำเสมอได้ง่ายในการใช้งานและต้องการการฝึกอบรมผู้ปฏิบัติงานน้อยที่สุด
1. ระบบเชื่อม
อุปกรณ์นี้ติดตั้งแหล่งจ่ายไฟเชื่อม AOTAI ประสิทธิภาพสูงที่รองรับกระบวนการเชื่อมหลายประเภท รวมถึง MIG, MAG และ TIG เพื่อรองรับการใช้งานการเชื่อมแบบขวาง, แนวตั้ง และแนวตั้ง กระแสและแรงดันไฟฟ้าในการเชื่อมสามารถปรับได้อย่างต่อเนื่องตามรูปทรงของชิ้นงาน ข้อมูลจำเพาะของวัสดุ และความหนา เพื่อให้มั่นใจในลักษณะอาร์คที่เสถียร รูปแบบรอยเชื่อมที่สม่ำเสมอ และคุณภาพการเชื่อมที่เชื่อถือได้
ระบบนี้ประกอบด้วยหัวเชื่อม Apollo คุณภาพสูงและส่วนประกอบการเชื่อมเสริมที่ครอบคลุม รวมถึงกลไกป้อนลวดอัตโนมัติ ปลายสัมผัส และอุปกรณ์เสริมที่เกี่ยวข้อง การกำหนดค่าแบบบูรณาการนี้ส่งเสริมการป้อนลวดที่ราบรื่น ประสิทธิภาพการเชื่อมที่เสถียร และการทำงานที่เชื่อถือได้ในระหว่างรอบการผลิตที่ยาวนาน
2. การรับรู้ข้อมูลอัจฉริยะและการสร้างโปรแกรมอัตโนมัติ
ระบบนี้ผสานเทคโนโลยีการระบุข้อมูลอัจฉริยะและการประมวลผลข้อมูล เพื่อดึงข้อมูลการเชื่อมที่จำเป็นจากแบบวิศวกรรมหรือข้อมูลการผลิตดิจิทัลโดยอัตโนมัติ รวมถึงตำแหน่งรอยเชื่อม ประเภทตะเข็บ และการกำหนดค่าข้อต่อ ข้อมูลที่ระบุจะถูกแปลงเป็นโปรแกรมเชื่อมด้วยหุ่นยนต์ที่สามารถดำเนินการได้ โดยทั่วไปภายในประมาณ 30 วินาที โปรแกรมสามารถส่งผ่าน Ethernet, USB และอินเทอร์เฟซการถ่ายโอนข้อมูลมาตรฐานอื่นๆ เพื่อปรับปรุงการเตรียมการผลิตและเพิ่มประสิทธิภาพการทำงาน
3. ระบบควบคุม
① แพลตฟอร์มควบคุมดิจิทัล:
อุปกรณ์นี้ใช้สถาปัตยกรรมควบคุมดิจิทัลขั้นสูงสำหรับการควบคุมวิถีหุ่นยนต์ที่แม่นยำและการปรับพารามิเตอร์การเชื่อมที่ยืดหยุ่น สิ่งนี้ทำให้มั่นใจได้ถึงผลลัพธ์การเชื่อมที่เสถียร ทำซ้ำได้ และสม่ำเสมอในระหว่างการผลิตอย่างต่อเนื่อง
② วิธีการตั้งโปรแกรม:
ระบบรองรับการตั้งโปรแกรมด้วยการนำทางด้วยภาพผ่านอินเทอร์เฟซมนุษย์กับเครื่อง (HMI) ที่ใช้งานง่าย ช่วยให้ผู้ปฏิบัติงานสามารถสร้างโปรแกรมการเชื่อมได้อย่างมีประสิทธิภาพ ในขณะที่ยังคงควบคุมวิถีที่ซับซ้อน การกำหนดค่าข้อต่อ และพารามิเตอร์กระบวนการได้อย่างแม่นยำ
③ อินเทอร์เฟซการสื่อสาร:
อินเทอร์เฟซการสื่อสารอุตสาหกรรมหลายรายการช่วยให้สามารถเชื่อมต่อกับสายการผลิตอัตโนมัติ อุปกรณ์ต่อพ่วง และระบบควบคุมระดับโรงงานได้อย่างราบรื่น สิ่งนี้อำนวยความสะดวกในการรวมเข้ากับสภาพแวดล้อมการผลิตอัจฉริยะ และสนับสนุนการจัดการการผลิตที่ประสานงานกัน
4. โครงสร้างรองรับตัวจับยึดตำแหน่ง
ตัวจับยึดตำแหน่งหุ่นยนต์มีโครงสร้างรองรับที่มีความแข็งแรงสูงและมีความแข็งแกร่งสูง ออกแบบมาเพื่อทนต่อแรงไดนามิกที่เกิดจากการเคลื่อนที่ของหุ่นยนต์และการวางตำแหน่งชิ้นงานหนักระหว่างการเชื่อม โครงสร้างที่แข็งแรงให้การวางตำแหน่งที่เสถียร ความแม่นยำในการเชื่อมที่เชื่อถือได้ และประสิทธิภาพการทำงานในระยะยาว การกำหนดค่าการติดตั้งที่ปรับให้เหมาะสมช่วยให้การติดตั้งและการทดสอบการใช้งานง่ายขึ้น อำนวยความสะดวกในการบำรุงรักษาและบริการตามปกติ และเพิ่มขอบเขตการทำงานที่มีประสิทธิภาพของหุ่นยนต์และประสิทธิภาพโดยรวม
5. ระบบป้องกันความปลอดภัย
ระบบที่สมบูรณ์ได้รับการออกแบบให้มีระดับการป้องกัน IP54 หรือสูงกว่า ให้การป้องกันการบุกรุกของฝุ่นและการกระเด็นของน้ำภายใต้เงื่อนไขการทดสอบที่ใช้บังคับ การป้องกันนี้ช่วยรักษาความน่าเชื่อถือในการทำงานและยืดอายุการใช้งานของอุปกรณ์ในสภาพแวดล้อมการผลิตอุตสาหกรรมที่ต้องการ
6. การตั้งโปรแกรมหุ่นยนต์และการนำเข้าข้อมูล
ระบบเชื่อมด้วยหุ่นยนต์รองรับวิธีการตั้งโปรแกรมและวิธีการป้อนข้อมูลหลายวิธี รวมถึงการนำเข้าไฟล์ CAD โดยตรง การสแกนด้วยความช่วยเหลือจากเครื่องจักร และการตั้งโปรแกรมตามพารามิเตอร์โดยไม่ต้องมีการสอนด้วยตนเองแบบดั้งเดิม ความเข้ากันได้กับรูปแบบการวาดทางวิศวกรรมและรูปแบบโปรแกรมต่างๆ ให้ความยืดหยุ่นในการใช้งานมากขึ้น ทำให้การเตรียมโปรแกรมง่ายขึ้น และเร่งการตั้งค่าการดำเนินการเชื่อมด้วยระบบอัตโนมัติ
7. ระบบเชื่อมด้วยหุ่นยนต์
อุปกรณ์นี้ประกอบด้วยหุ่นยนต์เชื่อมอุตสาหกรรมหกแกนที่มีช่วงการเคลื่อนไหวที่กว้างและความยืดหยุ่นหลายทิศทาง ช่วยให้หัวเชื่อมสามารถเข้าถึงชิ้นงานที่ซับซ้อนได้จากมุมต่างๆ การกำหนดค่านี้รองรับตำแหน่งการเชื่อมหลายตำแหน่งและรูปทรงข้อต่อที่ซับซ้อน รวมถึงรอยเชื่อมโค้งสามมิติ ด้วยความแม่นยำในการวางตำแหน่ง ความสามารถในการทำซ้ำ และความสามารถในการปรับตัวสูง ระบบเชื่อมด้วยหุ่นยนต์จึงให้ประสิทธิภาพที่สม่ำเสมอและประสิทธิภาพการผลิตที่เพิ่มขึ้นสำหรับการใช้งานการผลิตเสาอากาศส่งกำลังที่ต้องการ
ระบบเชื่อมด้วยหุ่นยนต์อัตโนมัตินี้ได้รับการพัฒนาขึ้นเป็นพิเศษสำหรับการผลิตชุดฐานเสาอากาศส่งกำลัง ซึ่งมีบทบาทสำคัญในการรับรองความสมบูรณ์ของโครงสร้างและความน่าเชื่อถือของฐานเสาอากาศ นอกเหนือจากการเชื่อมแผ่นเสริมแรงแล้ว อุปกรณ์ยังดำเนินการเชื่อมตะเข็บโครงสร้างหลักทั้ง 11 ตะเข็บ การเชื่อมรากตะเข็บที่กำหนดเอง และการเชื่อมฝาปิดผนึกและข้อต่อมุมโดยอัตโนมัติ ตลอดวงจรการเชื่อม ระบบจะรักษาการวางตำแหน่งชิ้นงานที่แม่นยำ การแทรกซึมของรอยเชื่อมที่สม่ำเสมอ และการก่อตัวของรอยเชื่อมที่สม่ำเสมอในทุกการเชื่อมต่อที่สำคัญ ด้วยการทำให้การดำเนินการเชื่อมที่จำเป็นเหล่านี้เป็นไปโดยอัตโนมัติ อุปกรณ์นี้จึงช่วยเพิ่มความสม่ำเสมอในการเชื่อม ประสิทธิภาพการผลิต และความแข็งแรงของโครงสร้างได้อย่างมาก ทำให้เป็นโซลูชันที่เหมาะสำหรับการผลิตฐานเสาอากาศส่งกำลังคุณภาพสูงและการผลิตภาคอุตสาหกรรมขนาดใหญ่

 ข้อความของคุณจะต้องอยู่ระหว่าง 20-3,000 ตัวอักษร!